(Mini EFIS ESP32 autonome : page crée et mise à jour par Anthony Schott le 22 novembre 2026)
Cette page a été conçue et rédigée pour vous aider à réaliser un horizon artificiel « hand-made » particulièrement compact. Autonome, car il se suffit à lui-même, il n’y a pas de capteurs distants. Sa petite taille le rend adapté aux tableaux de bord les plus exigus. Il peut également être utilisé comme horizon de secours sur un tableau de bord déjà bien équipé.
La simplicité et la rapidité de sa réalisation, quasiment plug-and-play, le rendent particulièrement accessible aux débutants. Pas de composants difficiles à trouver, pas de circuit imprimé complexe à réaliser et à assembler, simplement une douzaine de fils à souder pour connecter entre eux quelques éléments préassemblés disponibles dans le commerce. C’est une première marche facile à franchir pour ceux qui hésiteraient à se lancer dans une réalisation plus complexe comme l’EFIS-EMS-ESP32 au complet. Une première étape avionique simple, mais néanmoins sérieuse, fiable et, de surcroît, très utile.
J’ai pu le réaliser avec la grande aide de ce site et de Benjamin ! Que je remercie encore chaleureusement. Je vous invite, afin de comprendre plus en profondeur le projet, à prendre connaissance des nombreux articles du site avionicsduino.com.
Le but du projet est illustrée dans la vidéo 1 ci-dessous :
Le principe de base
Il faut avoir un peu « potassé » le site avionicsduino, en particulier la page sur l’AHRS. Mon idée était donc de récupérer les informations de l’AHRS, via la communication UART du port RX2 (broche 7) et TX2 (broche 8) de la carte Teensy 4.0 programmée avec le code AHRS_AvionicsDuino_V1.3, afin de les afficher sur un écran, ce qui donne donc un horizon artificiel.
Sur certaines photos, vous verrez que j’ai ajouté également un capteur de pression atmosphérique (BMP388) afin de pouvoir par la suite obtenir l’altitude barométrique.
Hardware
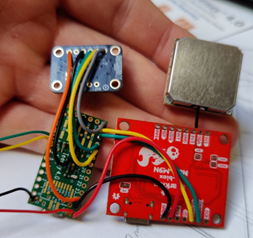
Afin de réaliser cet horizon artificiel simple, vous devrez utiliser les composants suivants (Fig. 1) :
- Carte IMU (Inertial Measurement Unit) Adafruit 4517
- Carte microcontrôleur TEENSY 4.0
- Carte GPS NEO-M9N Sparkfun 15712 + antenne GPS
- Module écran ESP32-S3 (2,8 pouces, IPS, résolution 240 x 320)
- Mini-connecteurs JST 4 broches 1.25 pour de futures extensions.
- Lot de câbles électroniques de petit calibre et diverses couleurs (par exemple celui-ci)
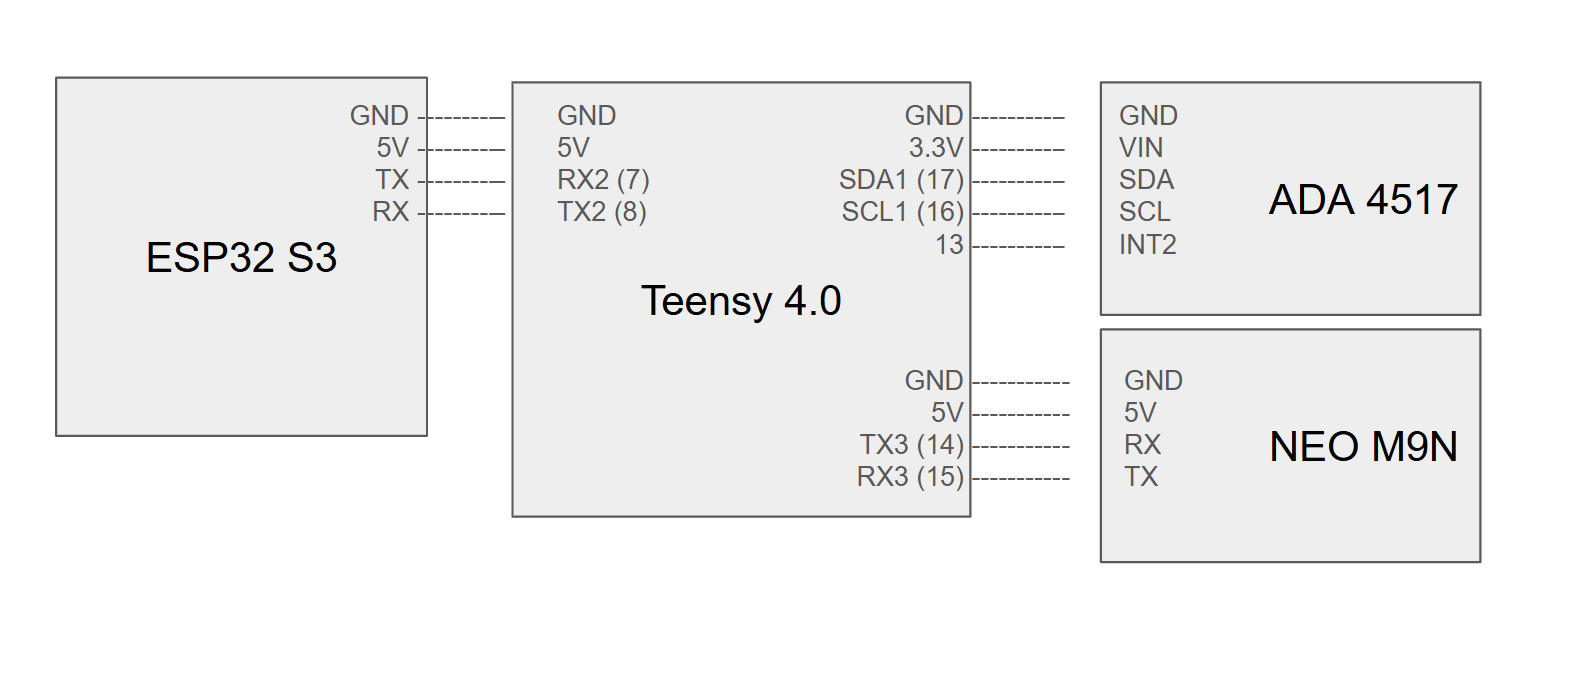
Le schéma de câblage est illustré sur la figure 2.
Software
Le GPS NEO-M9N doit être configuré au préalable avec le logiciel gratuit u-center, fourni par ublox. Les deux microcontrôleurs (Teensy et ESP32) sont programmés, chacun avec son propre programme, à l’aide de l’IDE Arduino.
Configuration du GPS NEO-M9N
Il faut télécharger la version du logiciel u-center adaptée au NEO-M9N, sur cette page du site ublox.
Des conseils détaillés pour la configuration manuelle, pas à pas, du GPS figurent sur une page dédiée du site. Cependant, il est possible de téléverser directement dans le GPS un fichier de configuration prêt à l’emploi. Ce fichier est téléchargeable en cliquant le lien représenté sur la figure 3, disponible sur la page AHRS. Il faut utiliser la version 4.04.
Il faut ensuite connecter la carte GPS à l’ordinateur avec un câble USB, lancer le logiciel u-center, régler la vitesse de communication sur 921600 bauds, puis dans le menu « Tools », cliquer sur « Receive Configuration », pour envoyer la config. 4.04
La carte Teensy de l’AHRS
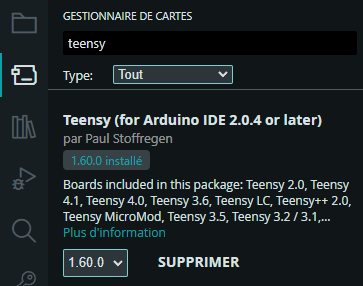
Ajouter dans le gestionnaire de carte « Teensy » by Paul Stoffregen (Fig 4).
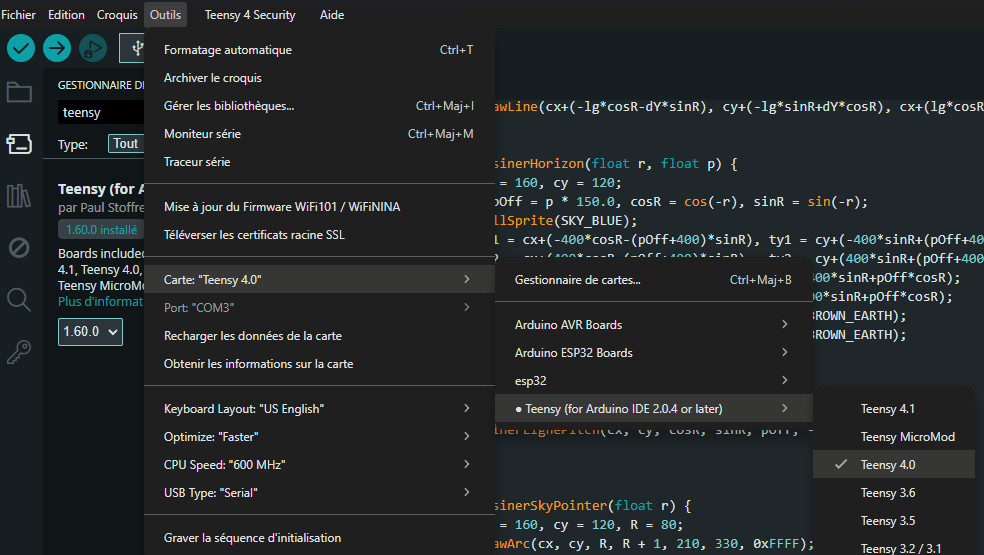
Dans le menu Outils, option Carte, et dans le menu appelé Teensy, sélectionnez Teensy 4.0 (Fig. 5).
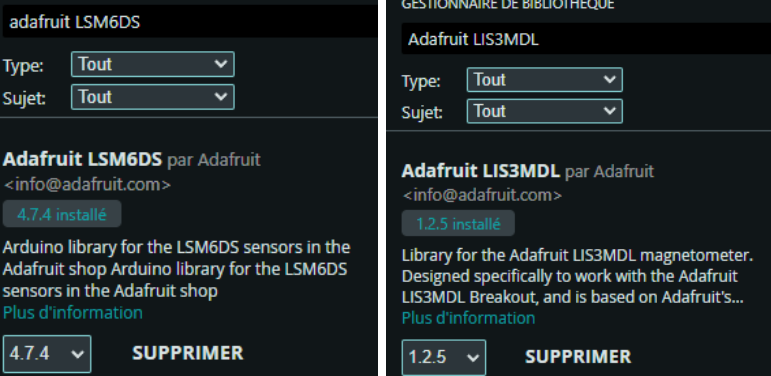
Il faut ensuite installer six bibliothèques : Adafruit LSM6DS, Adafruit LIS3MDL, uNavINS, Eigen, units, et ublox.
Les bibliothèques Adafruit sont disponibles directement dans l’IDE Arduino (Fig 6).
Il faut installer les quatre autres bibliothèques manuellement dans le dossier Documents\Arduino\libraries.
La version historique de la bibliothèque uNavINS, pour info, reste disponible ici.
Une version modifiée, plus récente, et adaptée aux cartes Teensy, a été publiée sur le forum PJRC (voir le post #759). Plus d’informations sur la page AHRS du site.
Ces quatre bibliothèques :
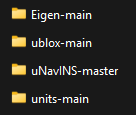
sont disponibles au téléchargement ici.
Décompressez le fichier « AvionicsDuino_AHRS_3rdParty_Libraries.zip », et copiez les quatre dossiers dans Documents\Arduino\libraries. Les version utilisées sont : ubx.h version 5.1.0 et units.h 4.1.1.
Assurez-vous d’être en USB Type “Serial” (Fig 7).
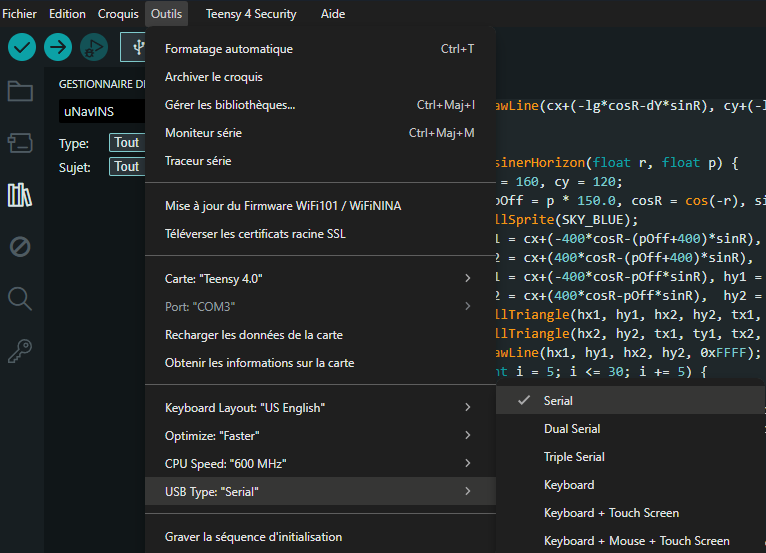
Le programme à téléverser sur la carte Teensy est : AHRS_AvionicsDuino_V1.3.ino, disponible au téléchargement ici.
La carte ESP32-S3 du module écran
Il faut installer le gestionnaire de carte ESP32 by Espressif Systems, et une seule bibliothèque : LovyanGFX by lovyan03. Ces deux éléments sont accessibles directement dans l’IDE Arduino.
Puis télécharger le programme « EFIS MINIMALISTE – ESP32-S3 & LOVYANGFX » sur ce dépot GitHub :
https://github.com/Anthony37s/AHRS/blob/main/README.md?plain=1
Il faut copier le texte du fichier README.md, puis le coller comme nouveau sketch dans l’IDE Arduino, et enfin le téléverser sur l’ESP32 du module écran. Le type de carte à utiliser dans l’IDE Arduino est ESP32S3 Dev Module (fig. 8)
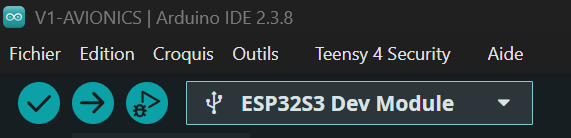
On obtient alors l’écran de la figure 9.
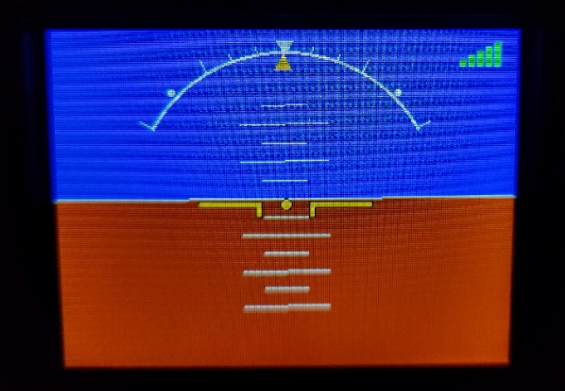
On y retrouve un sky pointer, 10°, 20°, 30°, 45°(rond) et 60°.
Le signal GPS (signal nécessaire pour la mise en route de l’AHRS).
Les traits d’assiette de 5°, 10°, 15°, 20°, 25° et 30° et la représentation de l’avion en JAUNE.
Le boîtier
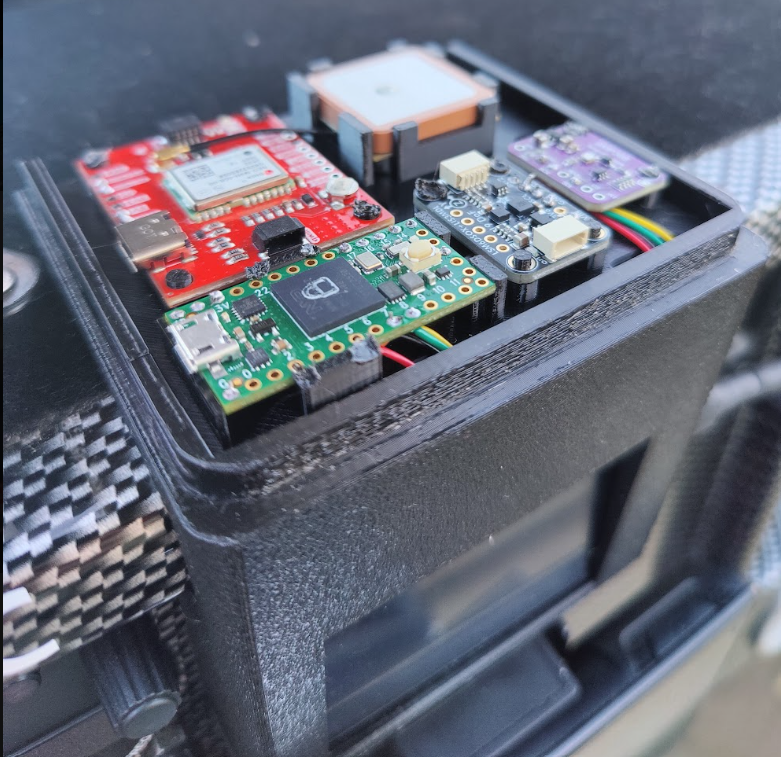
Il intègre le hardware comme indiqué sur la figure 10. Il est imprimé en 3D et modélisé sur le cockpit. L’alimentation se fait via le port USB Type-C de l’ESP32-S3 de la carte écran, branché sur une prise USB de l’aéronef.
La carte adafruit 4517 est positionnée de façon à ce que ses trois axes X, Y et Z soient en adéquation avec l’aéronef en ligne de vol.
En projet
Alimentation via 12v, la vitesse GPS, le CAP GPS, Indicateur de force G selon l’axe Z, Altitude GPS.
Avec ajout d’une carte BMP 388 (déjà visible sur la figure 10), Altitude barométrique et température.
Avec ajout d’une prise pitot et de la température extérieure, Vitesse vraie (TAS).
Plusieurs de ces améliorations sont déjà en test comme on le voit sur la vidéo en haut de cette page.
Des essais sont par ailleurs prévus pour simplifier l’EFIS et en réduire le coût : suppression de la carte Teensy, en confiant l’ensemble des tâches à la carte ESP32 de l’écran, et changement du GPS par une puce gps M8N moins onéreuse que la NEO-M9N.
N’hésitez pas à faire des commentaires et à publier vos recherches et vos solutions qui peuvent aider la communauté.